LIMS · ELN
信息管理系统
记录发生了什么
- 和物理世界
- 不接触设备,靠人录入
- 反馈
- 由人阅读、由人判断
- 改进
- 靠人修改流程
Agentic Physical AI
From Digital Intelligence to Physical Intelligence.
让 AI Agent 走出屏幕:构建可计算的物理世界,操控真实设备,并从真实反馈中递归自我改进。
也可以向下滚动,按自己的节奏看。
World Building
00构建进行中
从参考照片和素材库出发,Agent 用 Blender 搭出三维场景,再补上碰撞体、关节和设备语义。看起来对还不够,物理上也要对。
01 · The Next Frontier
过去几年,AI 从回答问题走到理解复杂任务,从生成内容走到调用工具,从辅助编程走到持续完成软件工程。它正在从一个回答问题的模型,变成能够自主执行任务的 Agent。
在数字世界里,这套能力已经有清晰的基础设施:Agent 读取文件、运行代码、调用 API、观察结果、发现错误,再修改自己的行动。
物理世界不一样。一台机器人不是软件里的一个函数,它有真实的质量、关节、传感器和运动约束;一次实验也不只是一段代码,它涉及仪器、样本、物理过程、时间顺序,以及无法忽略的安全条件。
Physical AI 需要的不只是更聪明的模型,而是一个连接模型与物理世界的完整系统:让 AI 知道世界是什么样的、能做什么、行动会造成什么影响,以及如何判断行动是否成功。
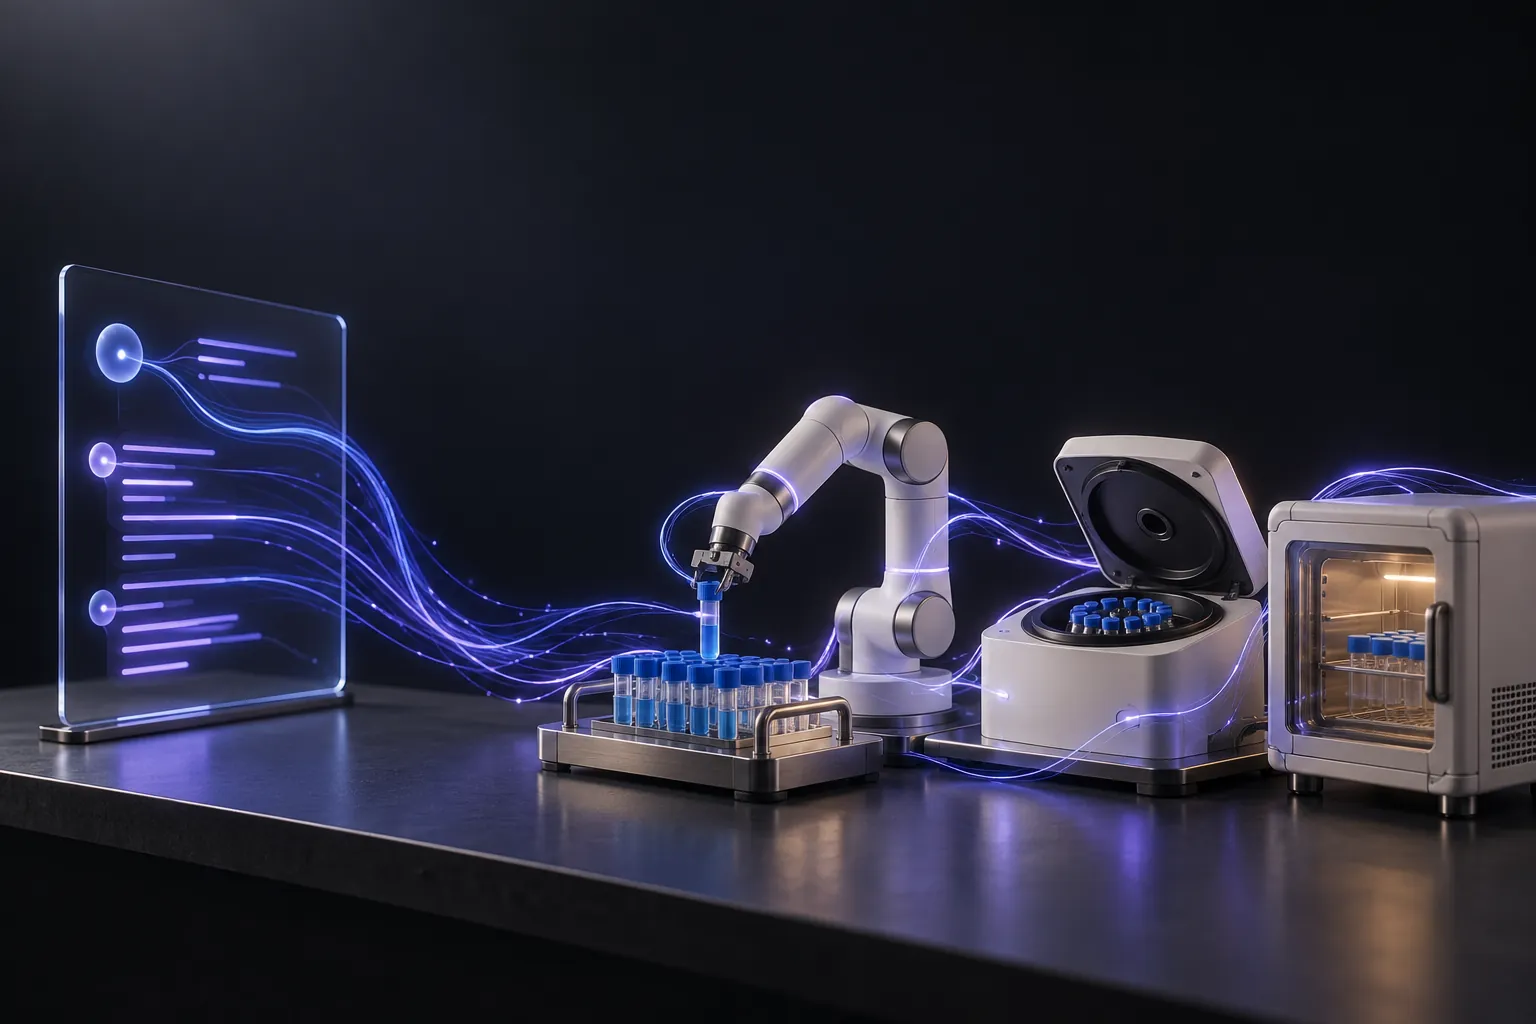
在软件里,错误通常意味着一次失败的调用;在物理世界里,错误可能意味着真实的碰撞、设备损坏或不可逆的实验损失。
Why Now · 三条技术曲线,正在同一时间交汇
先进模型可以根据图片和设计要求,通过 Blender、CAD 等专业软件创建、修改和检查三维资产。原本大量依赖人工的场景构建,正在变成 Agent 可以协调完成的工程流程。
GPU 加速的物理引擎、开放的场景描述标准、多后端训练框架和大规模并行仿真,让构建环境、训练策略、验证机器人在不同条件下的行为,都变得更高效。
VLA、World Action Model 和直接调用工具的 Agentic Control,让机器人不再只执行写死的动作序列,而是结合视觉、任务目标和环境反馈去行动。
过去,每一种机器人、每一座实验室、每一个任务,都要建一套专用软件。三条曲线交汇之后,第一次可以让 Agent 参与物理世界的构建、验证、执行与学习全过程,并在此之上建立一套可以持续复用的基础平台。
02 · What Is Physical AI
实验室里已经有很多软件:信息管理系统记录样本和结果,数字孪生把设备状态搬到屏幕上。它们让人看得更清楚,但不会自己动手,也不会因为一次失败而变得更好。Physical AI 的区别在于闭环:与物理世界交互,获得真实反馈,再据此改进。
LIMS · ELN
记录发生了什么
Digital Twin
映照正在发生什么
Lab World
行动、核对,再变得更好
Agentic
能自己行动
理解目标,拆成步骤,调用工具和设备,核对每一步的结果;出了错就修订计划,必要时请人介入。它不执行写死的脚本,而是根据反馈决定下一步。
RSI
能自己变好 · Recursive Self-Improvement
改进自己的一部分,用外部反馈判断好坏,只保留更好的版本;下一轮站在这一轮的结果上。只和自己对话的系统,学不到它原本不知道的东西。在物理世界里,外部反馈只能来自真实的设备和实验。
能交互、能获得反馈、能据此改进:所以 Physical AI 必然是 Agentic 的,也必然走向 RSI。
03 · Introducing Lab World
Lab World 是面向物理环境的 Agentic Execution & Learning Platform。它把虚拟场景、物理仿真、智能模型、设备控制和真实世界反馈连在一起,让原本分散的能力围绕同一个任务协同工作,并且越用越好。
三者缺一不可:没有 World Building,Agent 无处预演;没有 Agentic 大脑,世界只是一个模型;没有 RSI 进化,每一次失败都白白浪费。
04 · World Building
Lab World · 01
Physical AI 首先需要一个能理解、能交互的物理环境,而建造它不该永远依赖昂贵、漫长的人工建模。Lab World 让 Agent 成为世界的构建者:调用 Blender 等工程工具,把真实实验室一层层搭成可以检查、修复、版本化和复用的场景资产。
一个看起来正确的世界,不一定是一个物理上正确的世界。
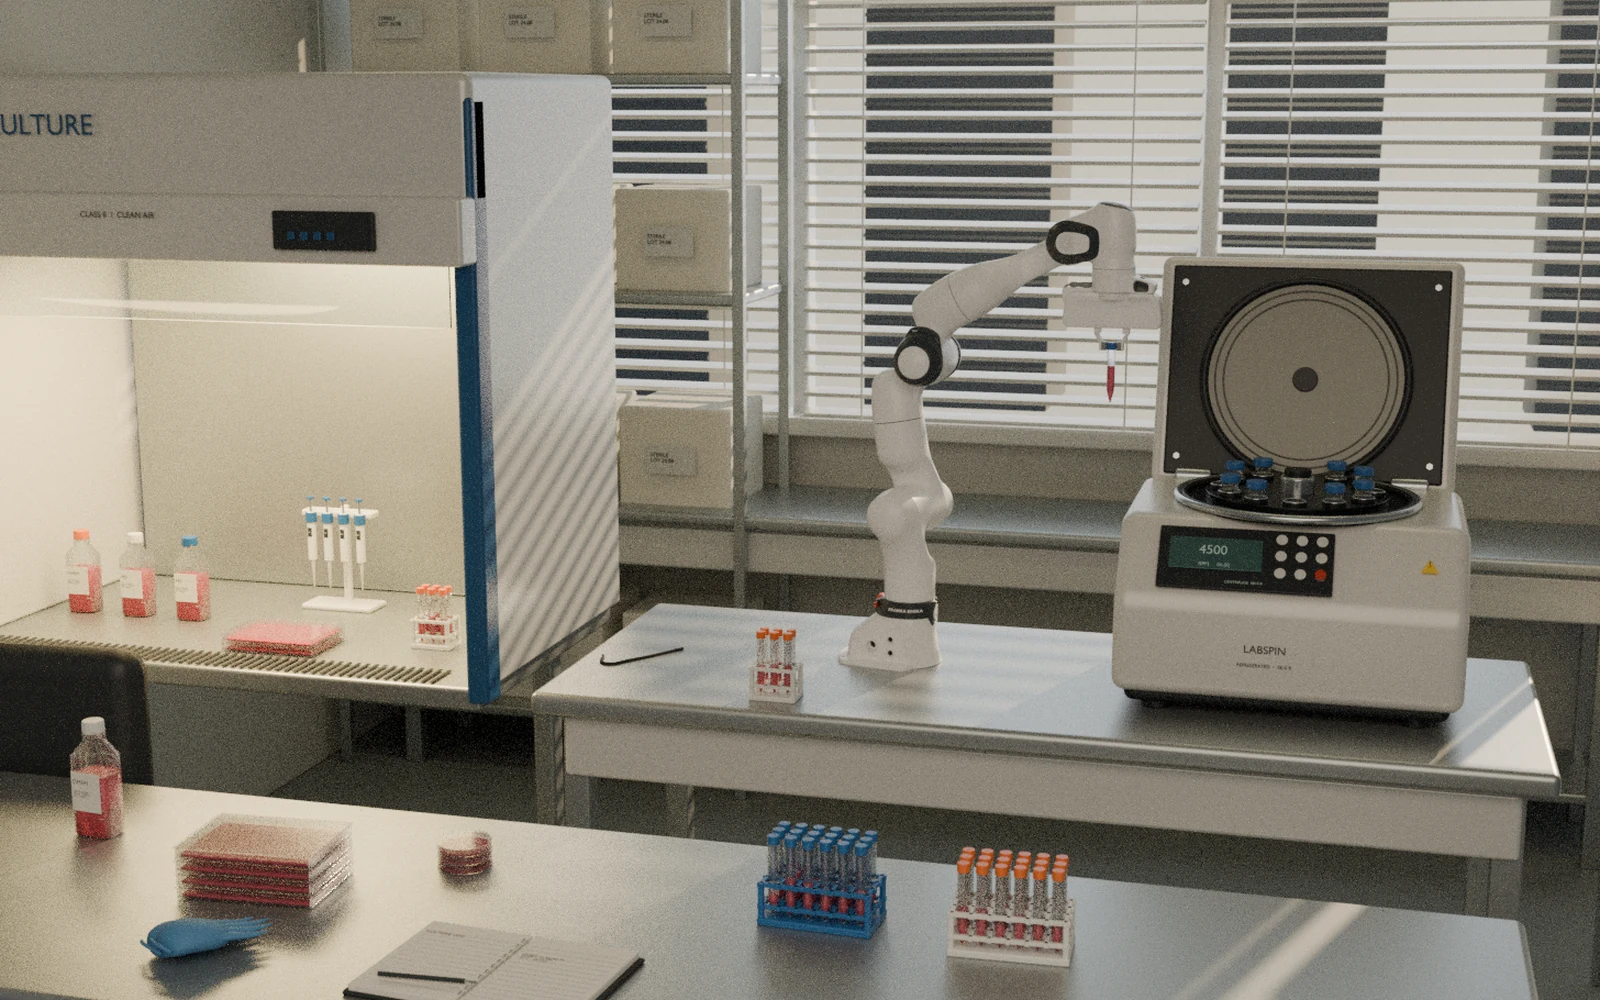
照片、视频、CAD 或一段描述;从素材库检索并组合已有模型,补建缺失的设备。
尺寸、坐标与布局。看不到的尺寸记为假设,再用规格资料、人工确认或测量修正。
质量、碰撞、关节、限位与接触。让试管能被夹起,让离心机盖能被锁住。
每台设备能做什么、此刻怎样、什么条件下不能做。Agent 读的就是这一层。
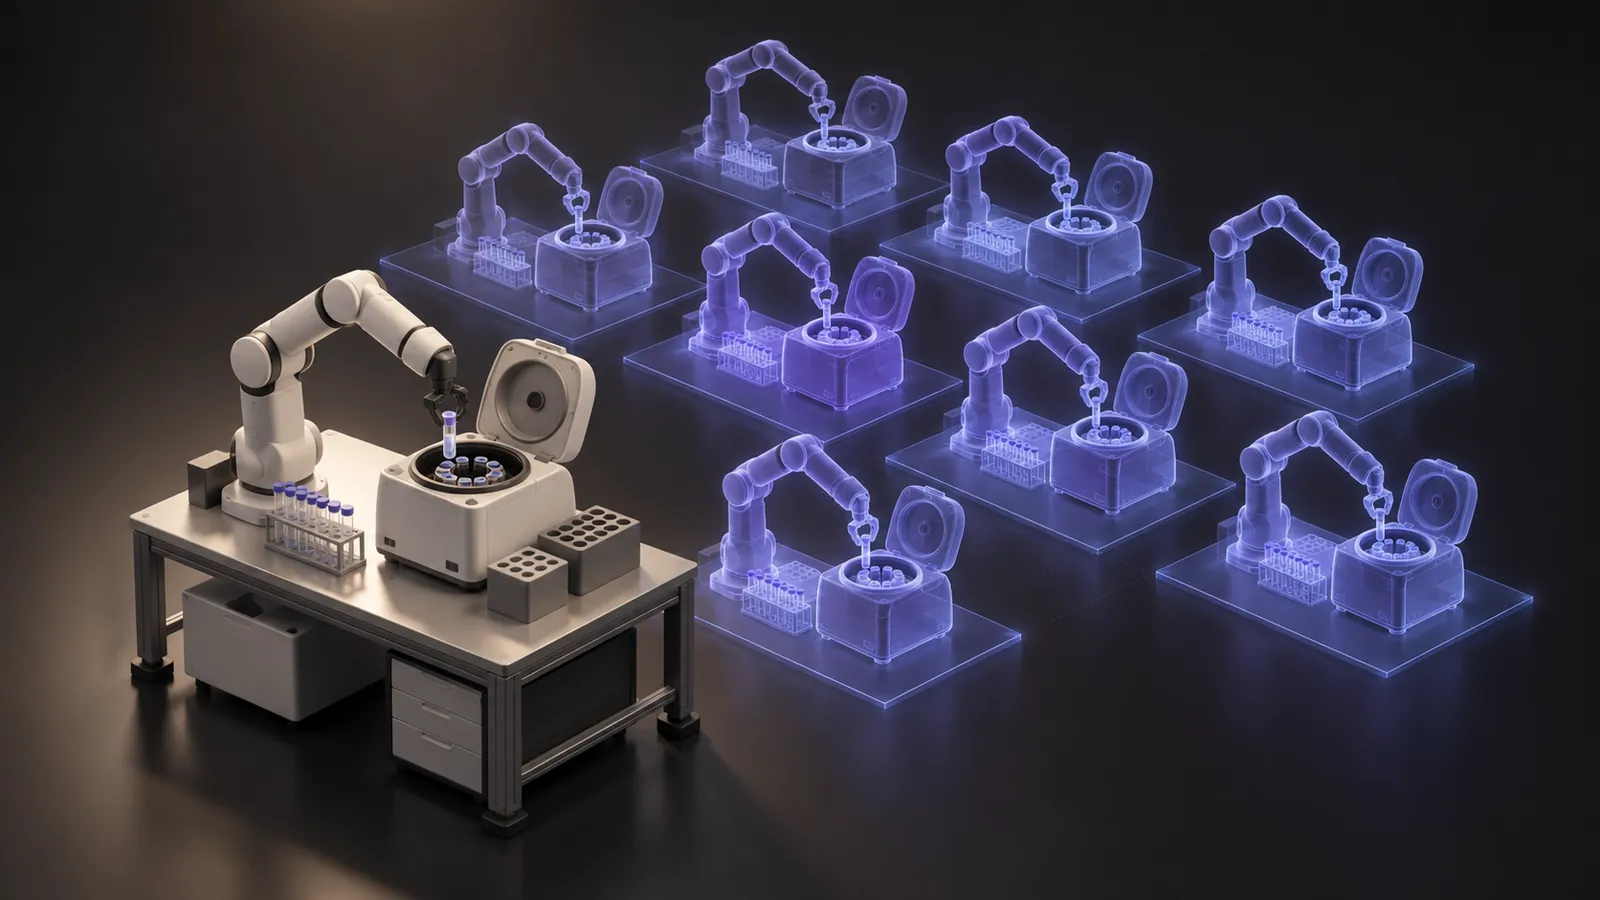
物理世界里的试错有代价:一次抓取失败可能损坏样本,一次错误操作可能让实验重来。在仿真里,同一个任务可以反复执行,物体位置可以随机化,不同策略可以在相同条件下比较,系统地寻找失败边界。同一任务还可以在不同物理后端上验证,看清某一种仿真的特殊假设是否在影响结果。
仿真的目标不是证明机器人永远不会失败,而是在真实部署之前,更早发现能够被发现的问题。
05 · Agentic 大脑
Lab World · 02
传统自动化要求人事先写好完整流程,一旦出现意外,就得靠额外的异常程序或操作员。Agentic 大脑先理解目标,再读取设备能力和当前状态;它规划任务、调用工具、核对结果,并在环境变化时修改自己的行动方案。
人说要什么,而不是怎么做。
设备在哪、能做什么、此刻怎样。
拆成可检查的步骤,写明期望结果。
路径与动作先在仿真里走一遍。
调用机器人技能或设备程序。
读取实际结果,不假设命令已成功。
↺ 每一步都回到「核对」,直到目标达成
Agentic 大脑
Agent decides what to do.
长期目标任务分解工具选择设备协调异常恢复
专用技能
Specialized skills determine how to do it.
控制器运动规划器VLAWAM
物理系统
The physical system verifies what actually happened.
参数限制动作互锁授权检查停止机制
不同任务需要不同层级的智能。Agentic 大脑负责长期目标、任务分解、工具选择、设备协调和异常恢复;控制器、运动规划器、VLA 或 WAM 负责具体动作;独立的执行系统负责参数限制、动作互锁、授权检查和停止机制。
走向真实设备时,同样的操作意图经设备适配器映射到真实硬件的控制接口。投入使用之前,先检查模型与硬件是否一致、坐标是否标定、状态是否可信、互锁是否真实生效。
Agent 可以提出行动,但不能绕过物理设备的安全边界。
06 · RSI 进化
Lab World · 03
RSI(Recursive Self-Improvement,递归自我改进):系统改进自己的一部分,用外部反馈判断好坏,只保留更好的版本,下一轮站在这一轮的结果上。软件里,外部反馈是测试和基准;在物理世界里,它只能来自真实的设备和实验。Lab World 把 RSI 落成一个有边界、可审计的工程循环。
实验记录、记分板、失败的录制与真实轨迹。
提出一个可证伪的假设,只改一处。
人人批准训练计划候选版本在独立评估集上逐题运行、打分。
满足接受规则才算更好,否则回滚。
人人批准提升新版本成为参照,下一轮站在它上面。
↺ 回到 01,开始下一轮
Agent 层
Physical Skill 层
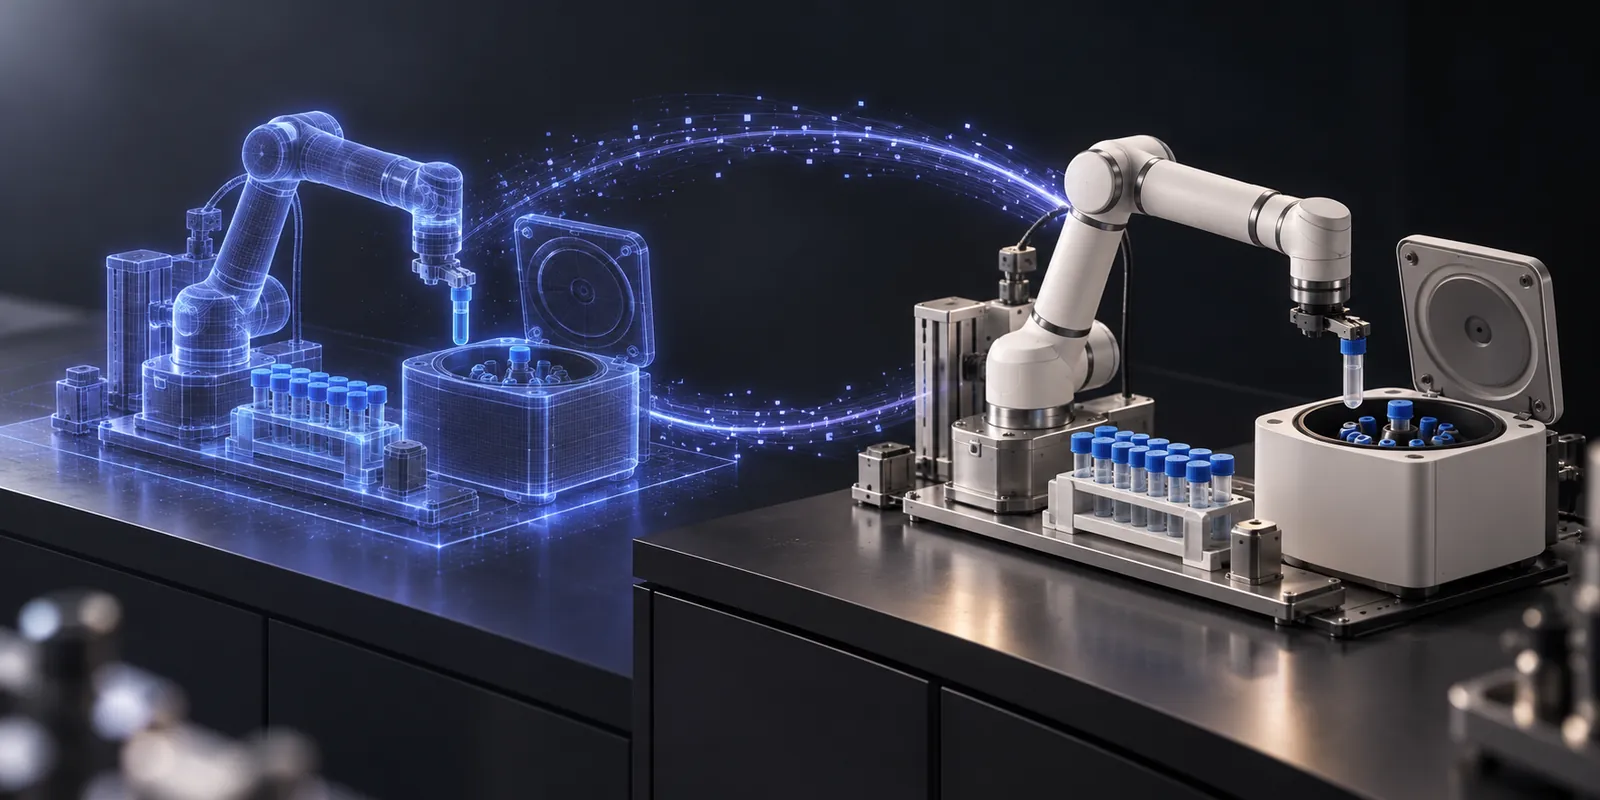
现实不会永远按仿真的假设运行:物体偏移、夹爪误差、传感器噪声、设备延迟、真实的摩擦。平台保存真实轨迹、相机观察、关节状态、设备事件和失败时刻,分析预测与结果的差异。物理模型不准,先校准物理模型;模型合理而策略不稳,就在修正后的环境里训练新策略。这就是 Real2Sim。
自我改进不是让 AI 无限制地修改自己,而是让每次改进都能被提出、检验、接受或否决。
候选成功率的 Wilson 95% 置信区间下界,必须高于当前版本;Agent 层每题至少运行 3 次、平均分严格更高。
负责改进的一方读不到私有评分条件和测试集;一旦发现泄露,候选回滚,这一轮标记为污染。
每一轮用掉的 Token、GPU 小时和时间都记账;闭环有预算上限,超预算要人批准。
07 · Start With One Workcell
任务把试管架上的两支样本转运到离心机,按配平要求放入指定位置,在满足设备安全条件后启动离心,并把操作过程和结果完整记录下来。
传统自动化要求工程师分别配置机器人、离心机、控制程序、状态监控和实验记录,再解决它们之间的协调。在 Lab World 里,使用者首先表达任务目标,而不是逐一编写底层操作。
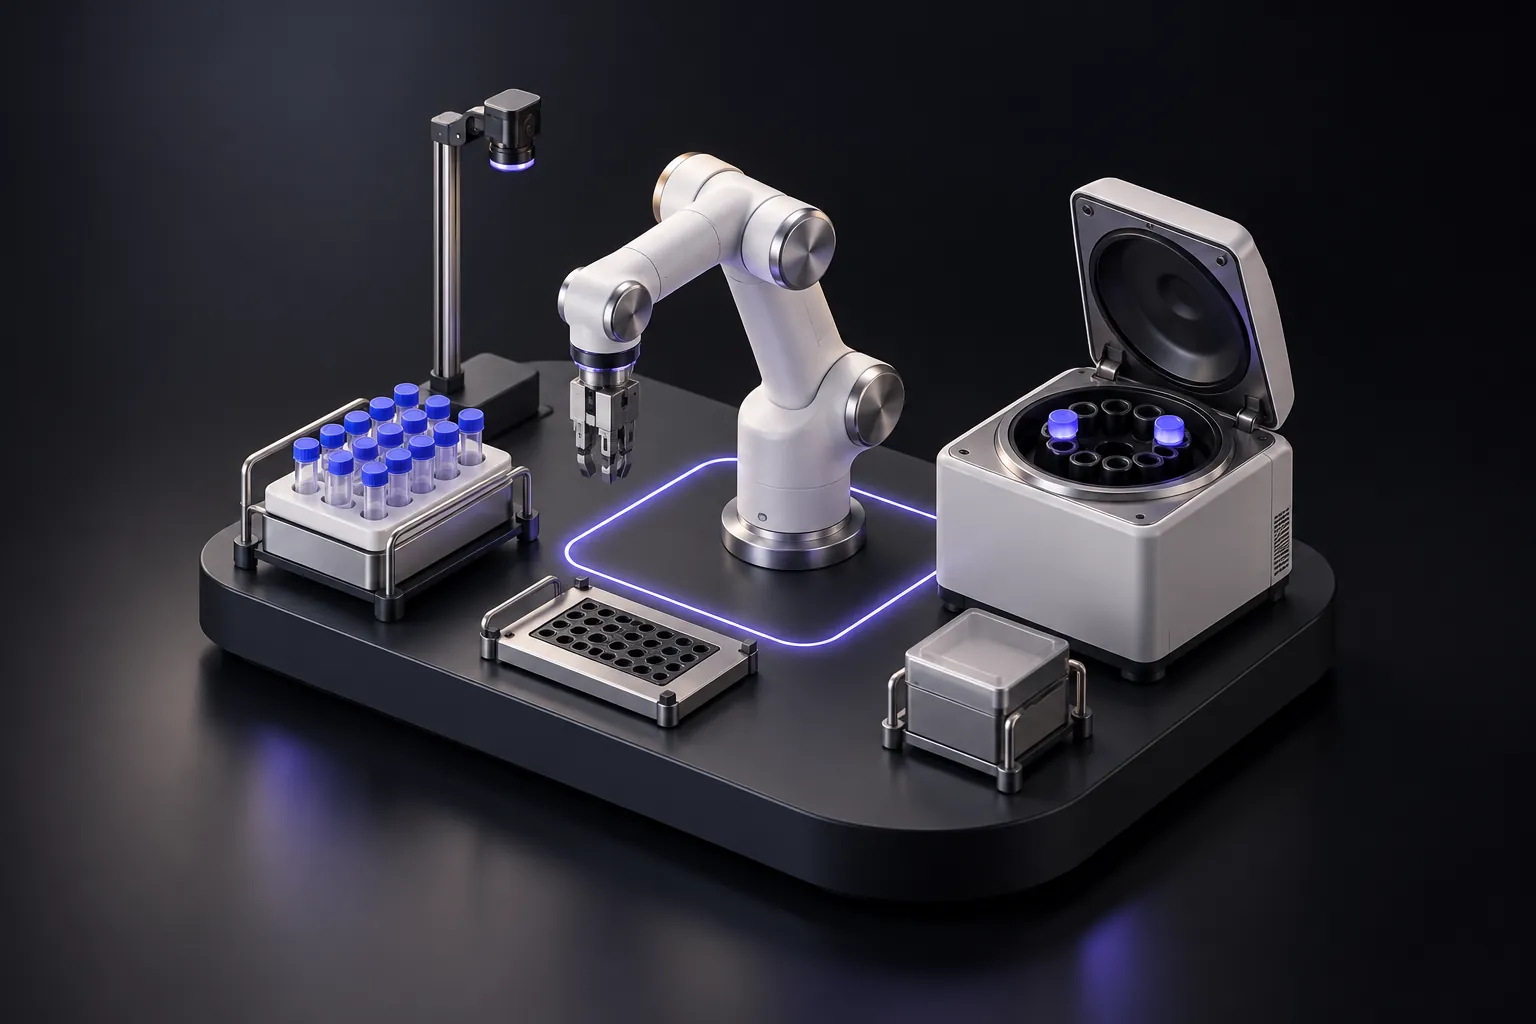
实验室有什么设备、各有什么能力、样本在哪里、机械臂能否到达目标位置、离心机此刻是否允许操作。
把任务拆成可检查的步骤,每一步写明目标状态和执行条件。
真正动作之前,相关行为先在仿真里预演和验证。
每一步读取实际结果,再决定继续、等待、修订计划,还是请人介入。
离心机盖没能关上,就不假设命令已经成功;机械臂还停在危险区域,就先找出阻塞原因,满足约束后再试。
从任务目标、场景版本、操作计划到每一个动作的结果,全部保留下来。
失败变成新的测试和训练任务;评估过线、人批准后,更好的版本接回流程。
我们从这样一个有限、可验证的任务开始,逐步构建可复用的物理智能。
08 · What Exists Today
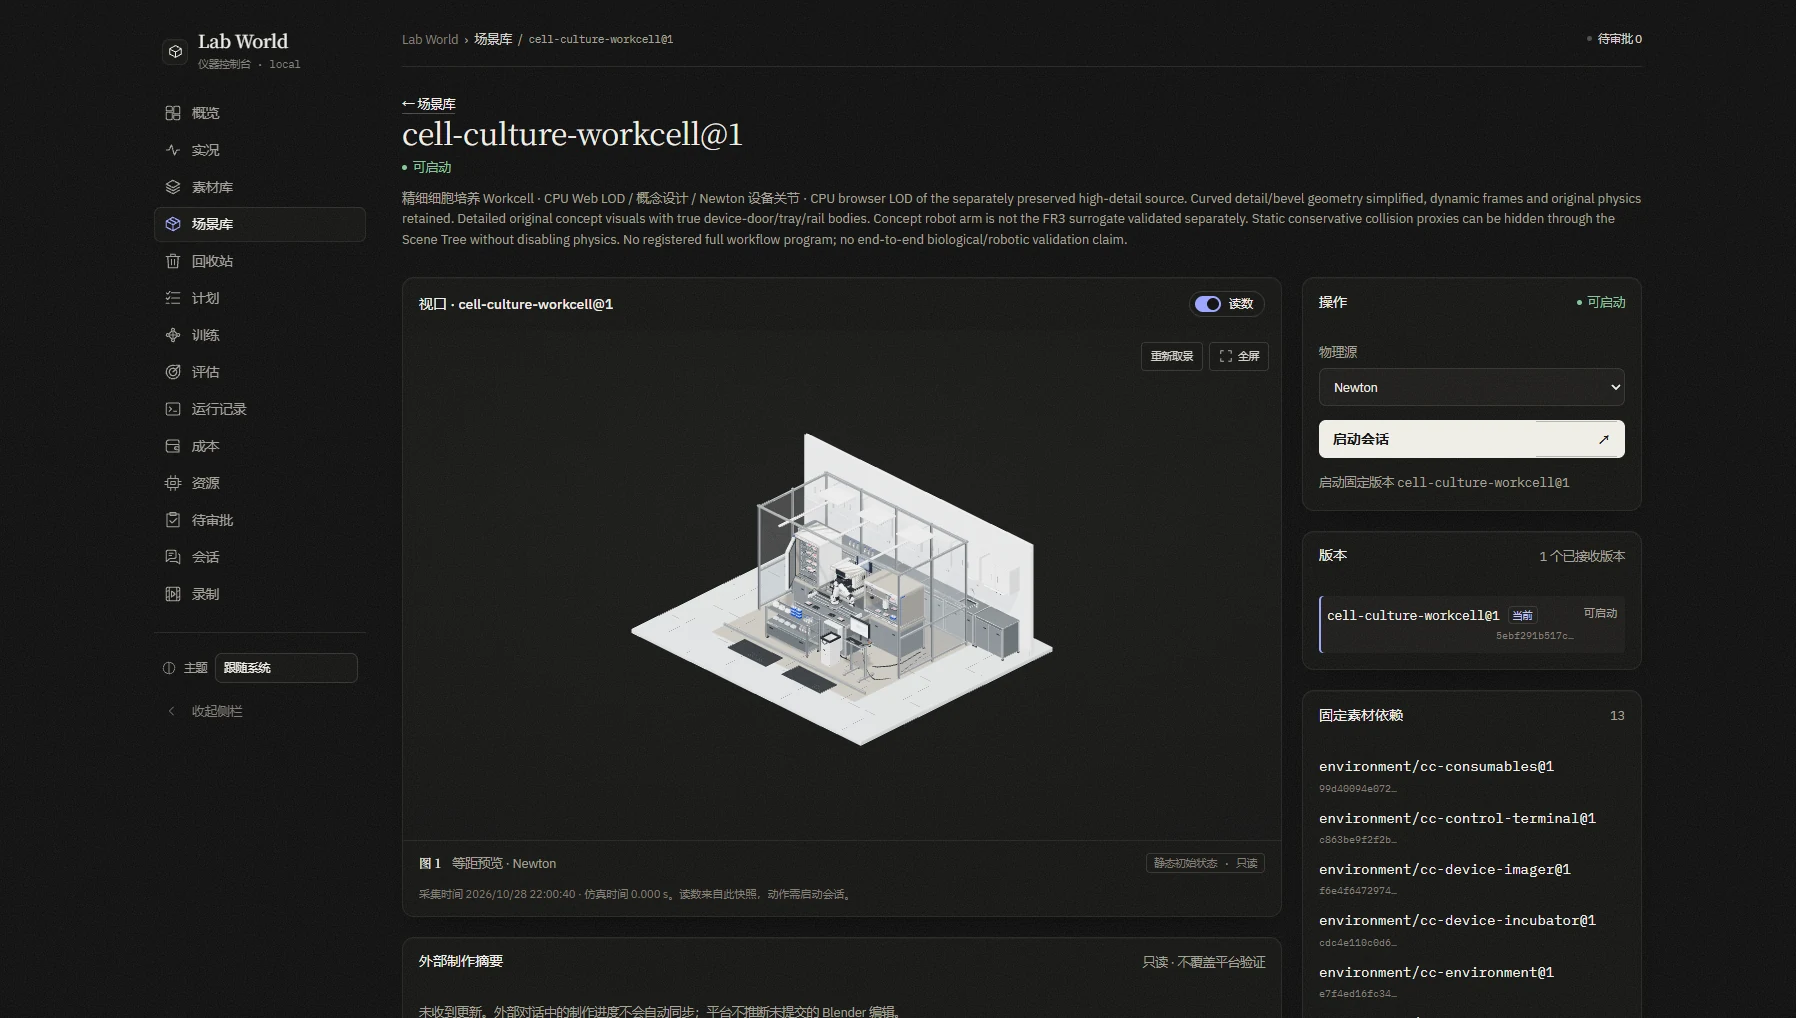
从一座细胞培养工作站,到一整个实验室。场景、素材和设备能力汇入同一个平台,人和 Agent 可以在这里查看环境、提交计划、操作设备,并追溯每一次调用的结果。
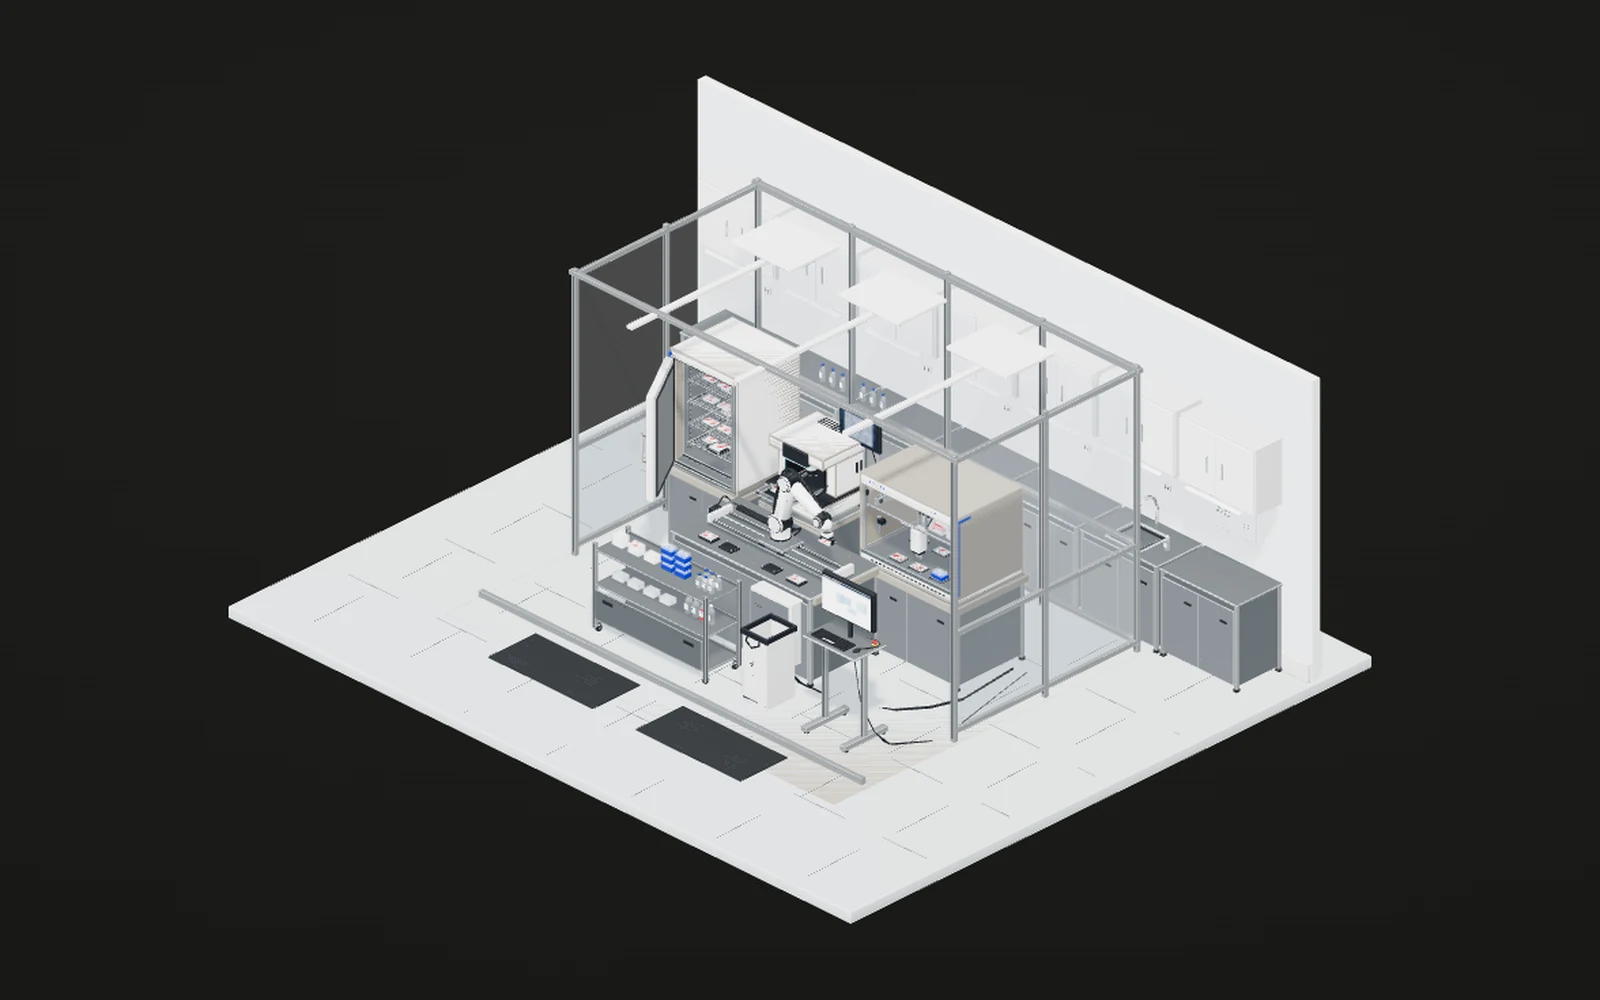
侧栏连接场景、素材、计划、训练与运行记录;空间视图与场景信息在同一张工作台上展开。
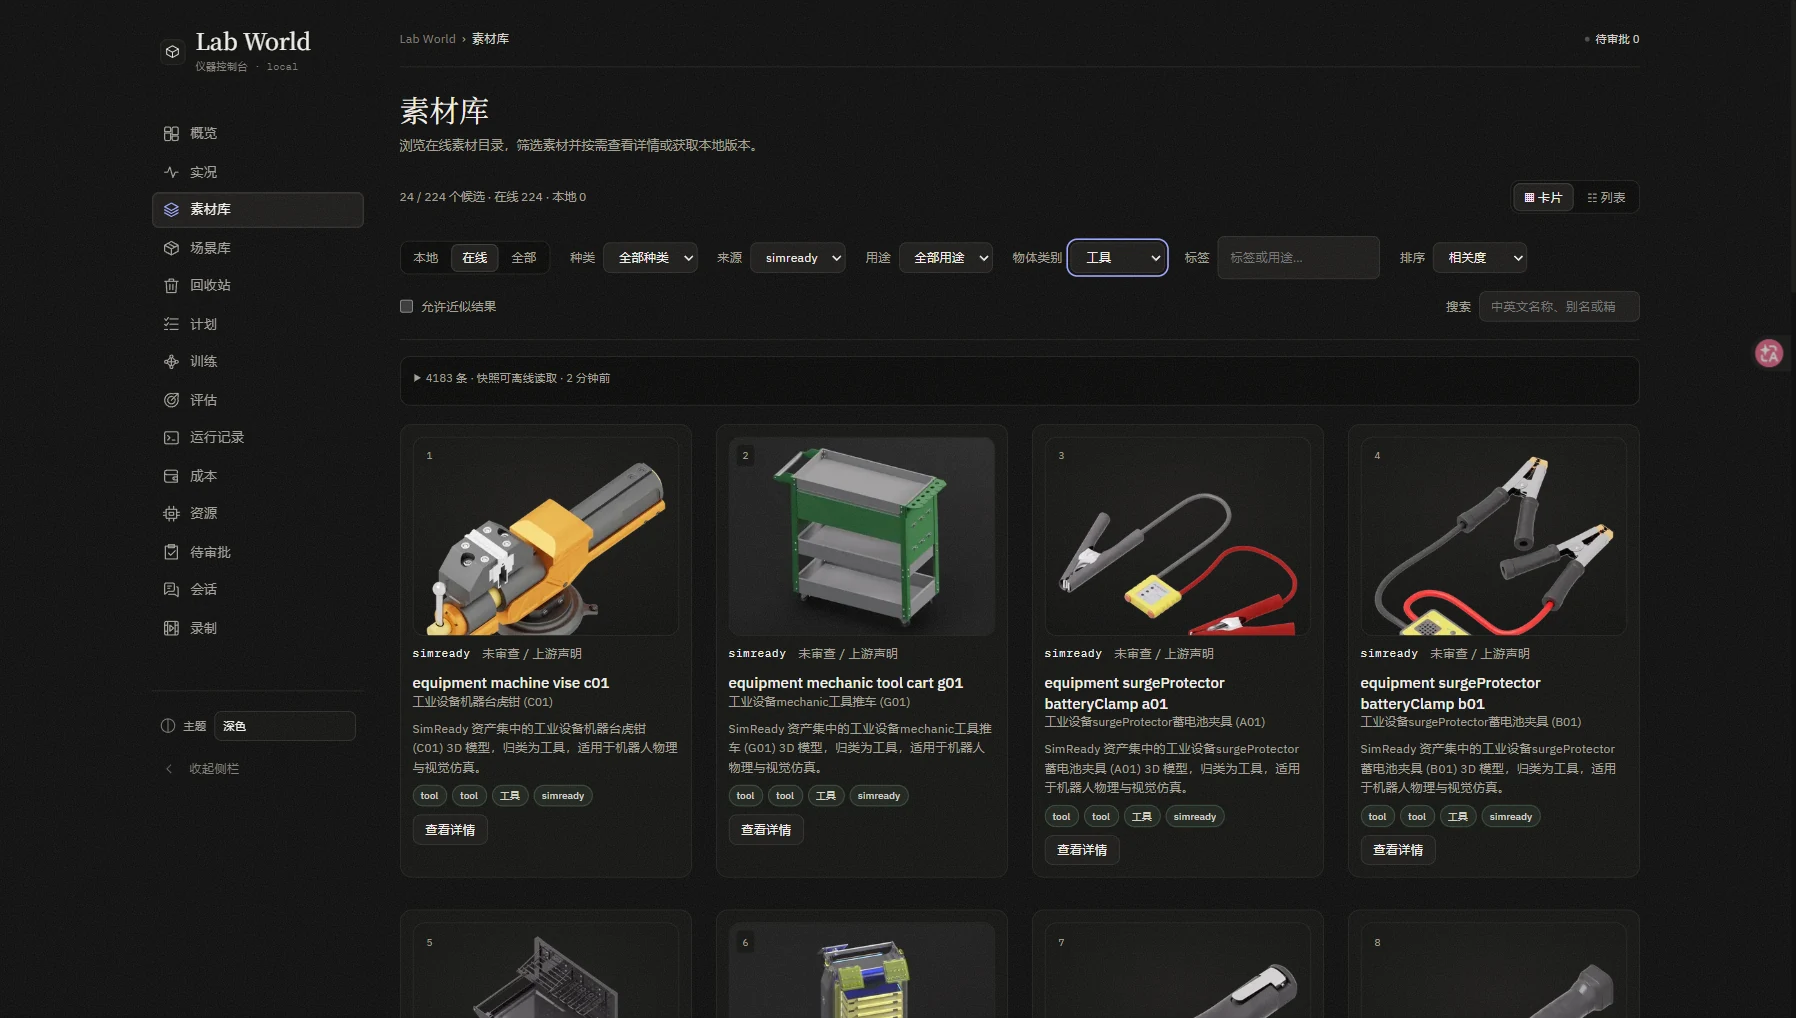
下面是 Synthetic 仿真实验室里一次独立运行的命令行节选。计划先等待批准;机械臂完成搬运后,关盖被互锁拒绝。计划修订、重新获批,机械臂回到安全位置,离心机才继续执行。
# 提交操作计划:离心两支样本并开始培养
$ lw plan create plan.yaml
# 计划里有高风险动作(设定培养箱温度),整份计划进入待审批
$ lw do /World/Lab/RobotA pickPlace from=rack.A1 to=centrifuge.slot1 --plan $PLAN --step 1
inv-3913e6d8… rejected pickPlace plan_not_approved: This plan revision requires approval
# 在 Web 的待审批页批准之后
$ lw do /World/Lab/RobotA pickPlace from=rack.A1 to=centrifuge.slot1 --plan $PLAN --step 1
inv-a3964e8e… succeeded pickPlace
$ lw do /World/Lab/RobotA pickPlace from=rack.A2 to=centrifuge.slot3 --plan $PLAN --step 2
inv-0d66b960… succeeded pickPlace
$ lw do /World/Lab/Centrifuge closeLid --plan $PLAN --step 3
inv-51197df8… rejected closeLid precondition_failed: Action conditions are not satisfied
Move the arm out of the centrifuge zone first
$ lw do /World/Lab/Incubator setSetpoint temperatureC=37 --plan $PLAN --step 5
inv-1fbeaa1a… succeeded setSetpoint
# 机械臂还在离心机区域,互锁拦下了关盖(随后的启动也因盖子开着被拒)。插入第 7 步「回到原位」,提交修订 2,再次获批
$ lw plan revise $PLAN plan.yaml
$ lw do /World/Lab/RobotA home --plan $PLAN --step 7
inv-5ecfbff1… succeeded home
$ lw do /World/Lab/Centrifuge closeLid --plan $PLAN --step 3
inv-36eba3f9… succeeded closeLid
$ lw do /World/Lab/Centrifuge start rpm=3000 durationSeconds=30 --plan $PLAN --step 4 --no-wait
inv-91c378a3… accepted start
这段记录展示计划、前置条件、审批与结果检查的执行链路。场景图片展示各自的空间与设备布局;完整机器人任务、真实硬件实验与学习效果,需要各自的运行验证。
今天的状态
页首的动画是我们要去的地方。下面是它今天真实的样子:已经交付的能力、正在推进的工作,以及接下来的路线。
09 · Our First Market
Physical AI 可以用在制造、物流、医疗、科研和更多行业。但一个真正能落地的平台,需要从可定义、可验证、可交付的工作流程开始。我们选择实验室自动化。
样本要转运,试剂要分配,设备要按规定运行,结果要被记录。
大量专业设备,长期面对多厂商集成、流程编排和数据割裂。
实验操作有明确的成功条件、过程约束与记录要求,天然适合评估 Agent 与物理策略。
实验场景同时连接科研、工业和高价值的技术需求。
首批客户
需要建设或升级自动化工作站的科研机构、生物技术企业和实验室集成方。
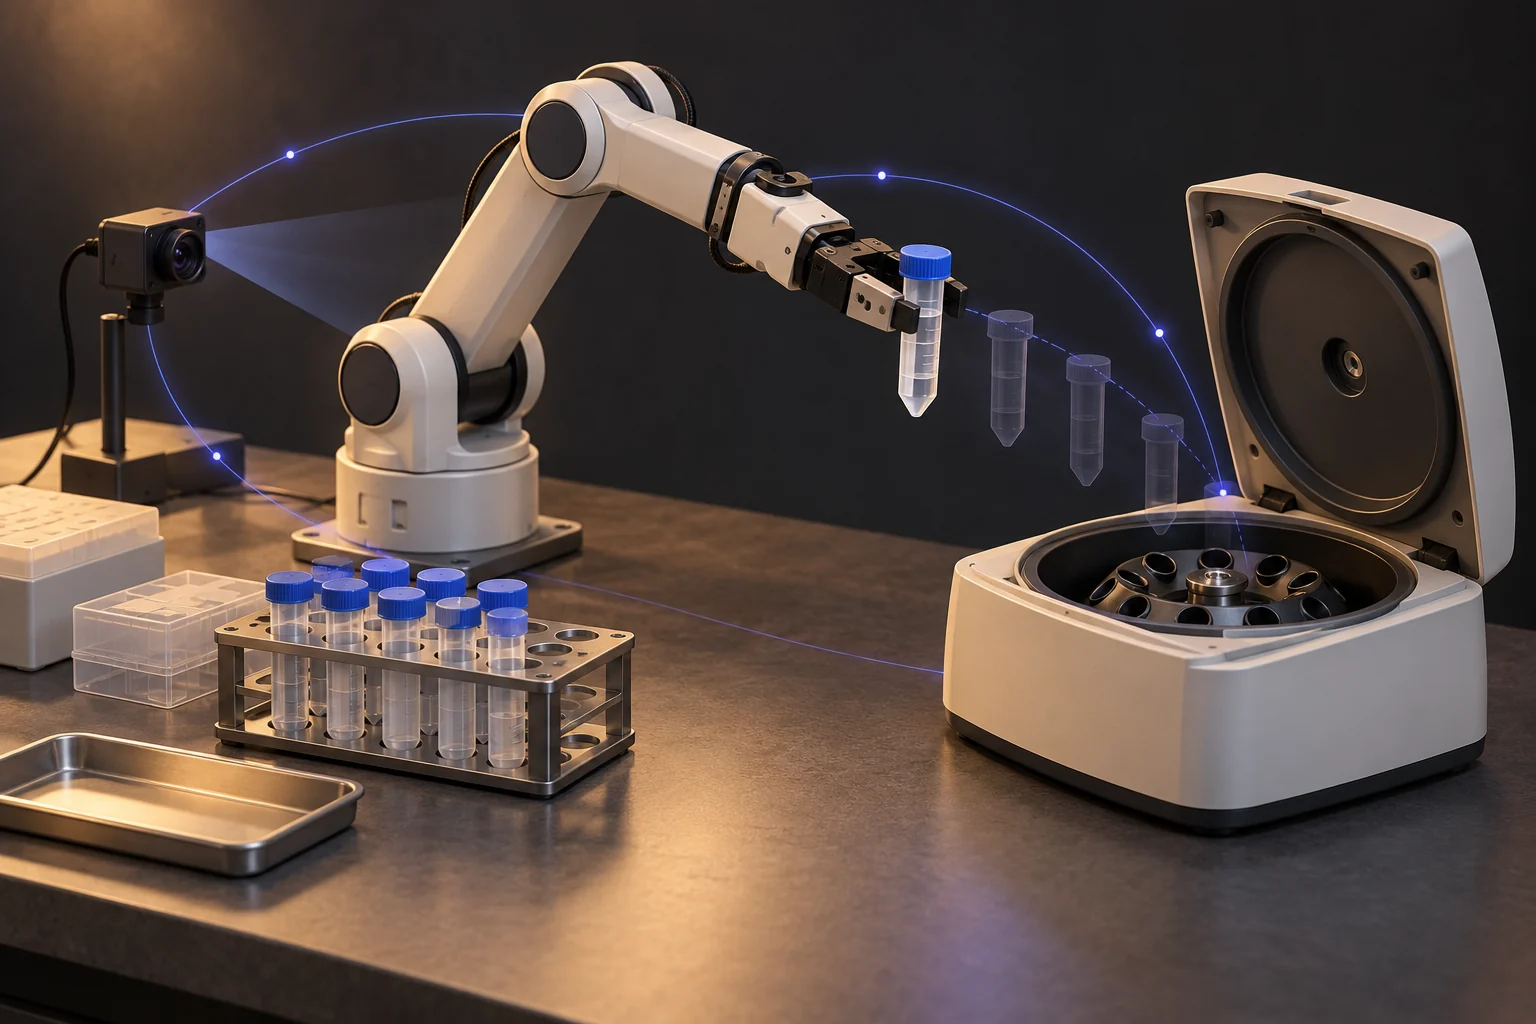
起点
一台机械臂、少量设备、一类确定任务构成的 Workcell。
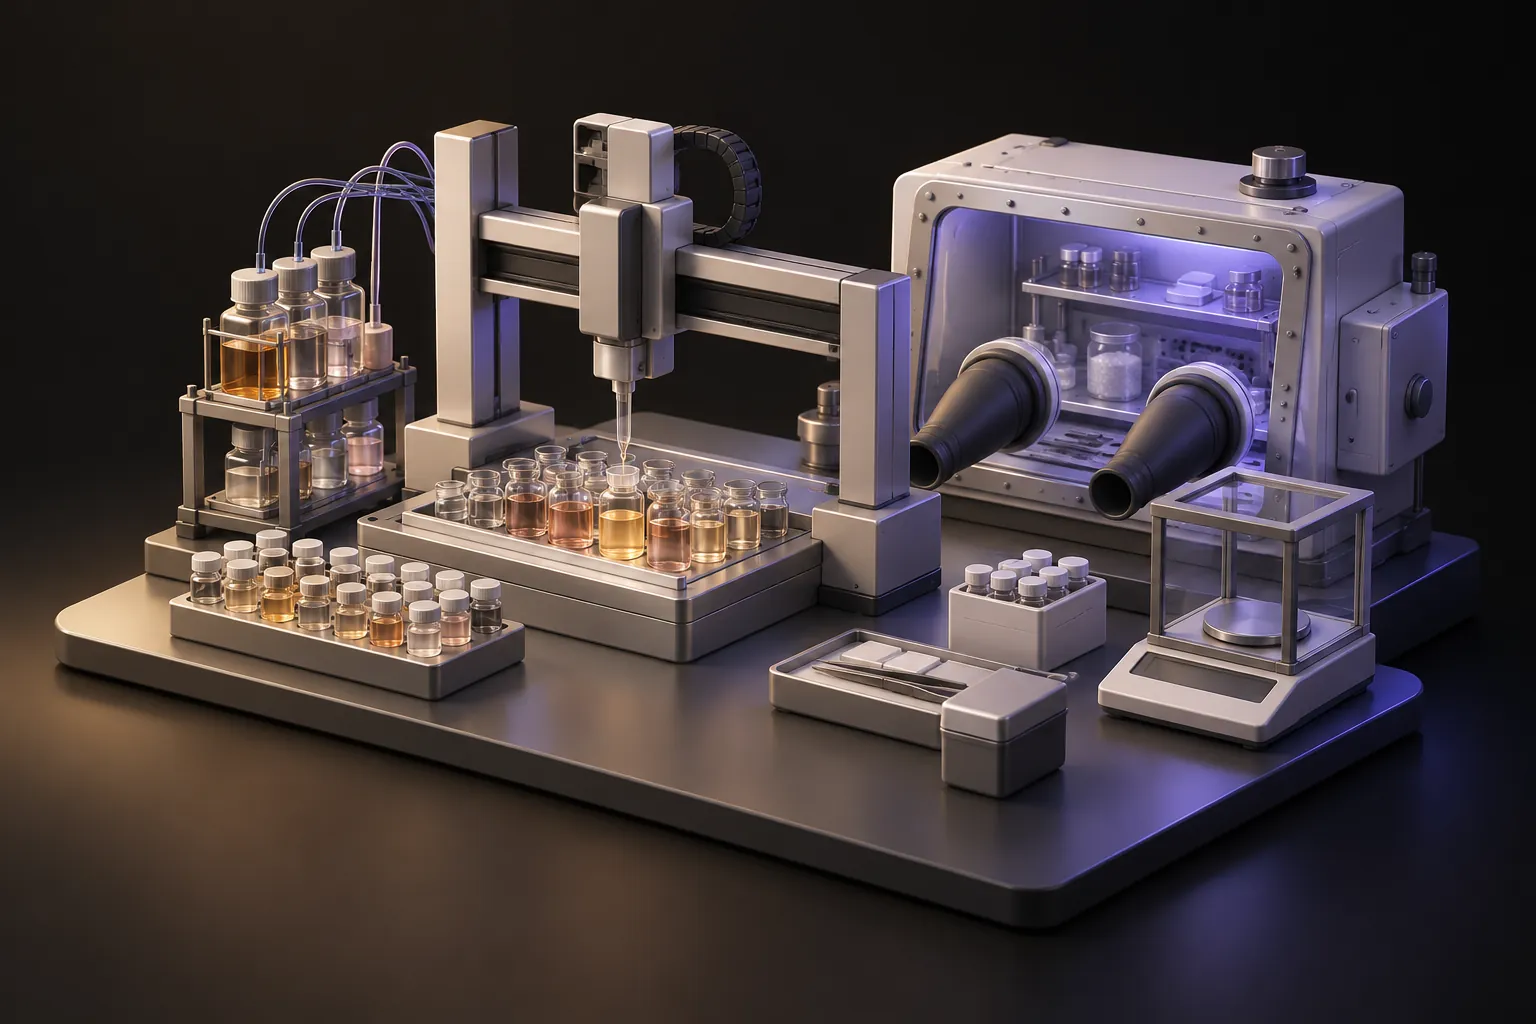
扩展
更多设备、更长的流程,复用已经验证的适配、任务与技能。
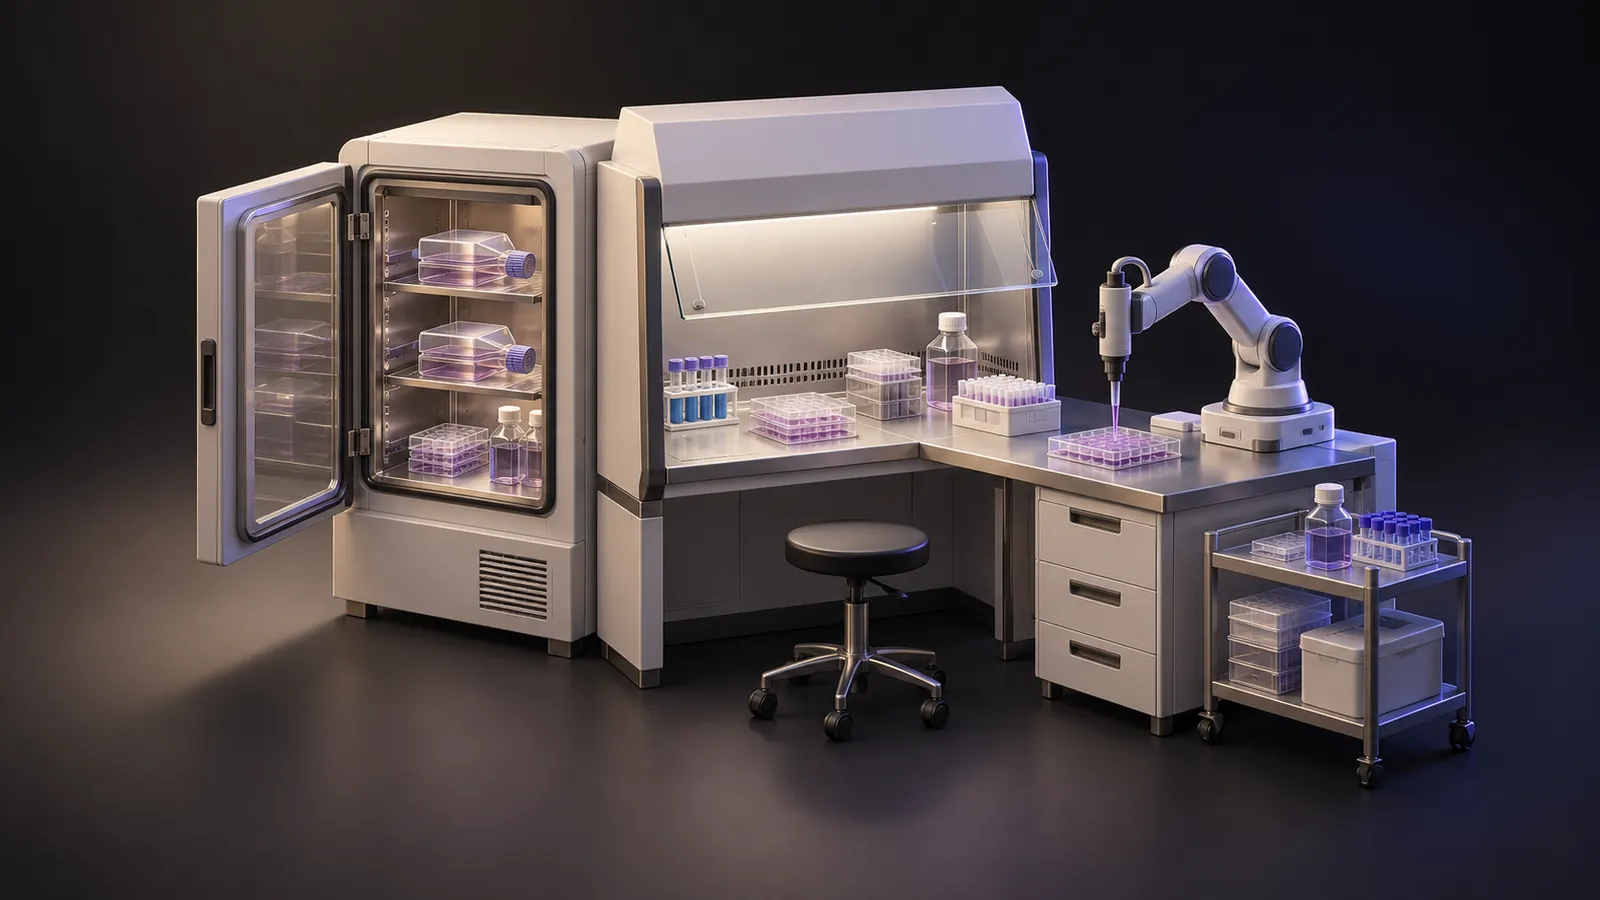
深入
跨越数天的长程流程:培养、取样、检测与异常恢复。
我们要验证的,不只是机器人动作
这些价值将用实际部署前后的数据来衡量,而不是用概念性的效率数字代替。
先让一个 Workcell 真正有用,再让第二个 Workcell 更容易交付。
10 · Built on the Ecosystem
Physical AI 正在形成一个快速发展的开放技术生态。Lab World 不重复实现这些能力,而是围绕它们建立一个面向真实物理任务的协调与执行平台。
Lab World协调与执行层
数字资产
BlenderCAD生成式 3D
场景描述
OpenUSD
物理仿真
NewtonMuJoCoPhysX
训练与评估
Isaac Lab
物理技能
VLAWorld Action Model
机器人 · 仪器 · 传感器 · 真实的物理世界
底层模型可以持续变化;围绕真实任务积累的流程、约束、执行证据和技能资产,会持续保留。
11 · The Compounding Advantage
在一个 Workcell 里,RSI 让下一次运行更好;在更多部署之间,它让下一次交付更容易。Lab World 的长期价值,不只来自软件功能的增加,更来自真实使用中持续积累的工程资产。第一座实验室带来设备适配、场景模型、操作流程、任务测试和运行证据;第二座实验室也许用的是不同品牌的机器人,但其中一部分操作语义、任务定义、验证程序和异常处理经验可以复用。
随着更多 Workcell 接入,逐步积累
原始轨迹不会自动变成可迁移的技能,一台机器人上的成功也不能未经验证就部署到另一台。真正有价值的是:我们不仅保留成功的结果,还知道它是在什么设备、什么环境、什么限制和什么验证条件下取得的。
跨客户的能力共享以数据许可、知识产权、安全和隐私边界为前提。平台复用通用适配器、验证方法和经过许可的技能,不默认汇集各实验室的原始实验数据。
12 · From Workcell to Platform
产品路线沿着三次验证推进。我们不假设所有实验室都能立刻变成完全自主的系统,而是从已经验证的工作流程开始,逐步提高可复用性与自动化程度。
第一次验证
从场景构建、仿真检查到设备执行,完成一个真正可验证的 Workcell 工作流。正常情况能跑通;异常发生时,能留下证据、安全停止或恢复。
第二次验证
真实设备接入数字世界,实际运动与传感器结果反向校准仿真,形成可重现的失败测试。Agent 提出改进,经训练或程序修订产生候选技能,独立评估与批准后重新部署。
第三次验证
不同实验室有不同设备,但共享操作模式、任务结构和评估方法。适配、任务定义与技能验证逐步标准化,Lab World 从单个实验室的工具,成为多个物理工作站共同使用的平台。
商业化路径
起步
工作站部署设备集成企业方案
用真实交付创造价值
成熟
软件订阅企业级部署训练与评估远程运行服务
重复性能力沉淀为可复用的产品
更远
工业 Workcell柔性制造机器人技能开发
一切需要可靠物理执行的场景
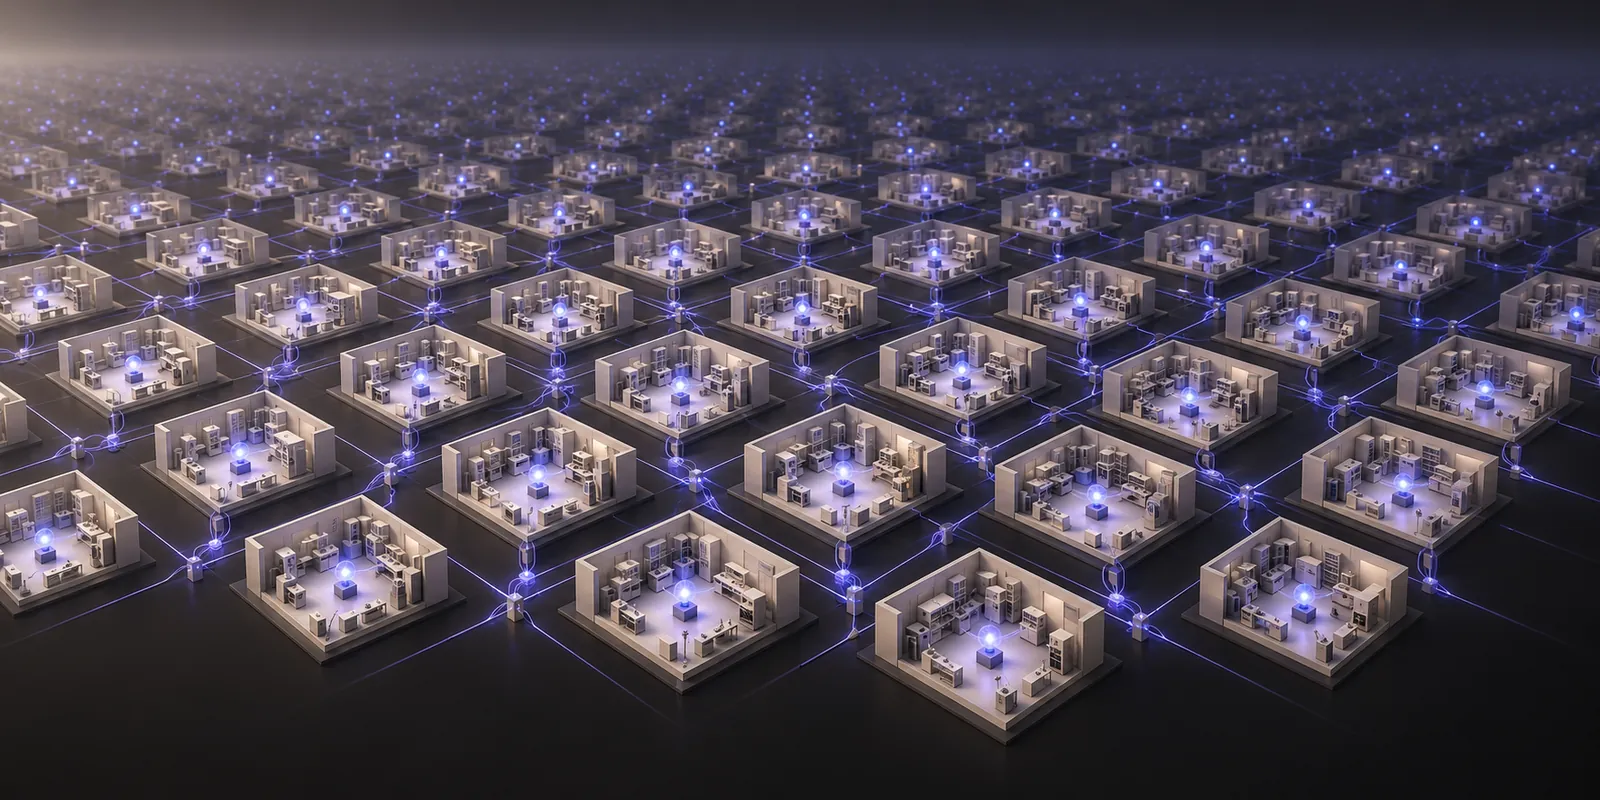
实验室是我们的起点,但物理智能的基础能力不应只属于实验室。
动画逐章速览
从一句目标,到可以复用的物理智能。点任意一章,回到动画里的那一刻。
博客
The Long-Term Vision
今天,AI Agent 正在改变人类使用软件的方式。下一步,是让 Agent 以同样自然的方式理解和使用物理系统:从现实中构建数字世界,在仿真中预测行动,在真实设备上执行任务,再从真实结果中改进自己的世界模型和操作能力。
未来,科学研究不必让每个新实验都从头编写自动化流程;机器人开发不必让每次失败都只留在一份调试记录里;物理设备也不必永远只执行孤立、固定的指令。真实世界中的每一次行动,都可能成为下一次行动的依据。通向这个未来的,不是一次模型升级,而是一系列真实、可验证的工程进步。
Lab World · 迈向物理 AI
World Building
让 Agent 构建和理解物理世界,在动手之前先预演。
Agentic 大脑
让 Agent 理解目标、操控真实设备,并核对每一个结果。
RSI 进化
让每一次真实反馈,都推动下一轮可检验的改进。
The physical world should not be a black box to AI Agents.
我们在构建一个让 Agent 能够理解物理世界、可靠执行任务,并从真实反馈中递归自我改进的平台。
从一座实验室开始,走向一个可以被 Agent 理解、操作和持续改进的物理世界。