
外观
Physical AI:让 AI 在实验室里做事
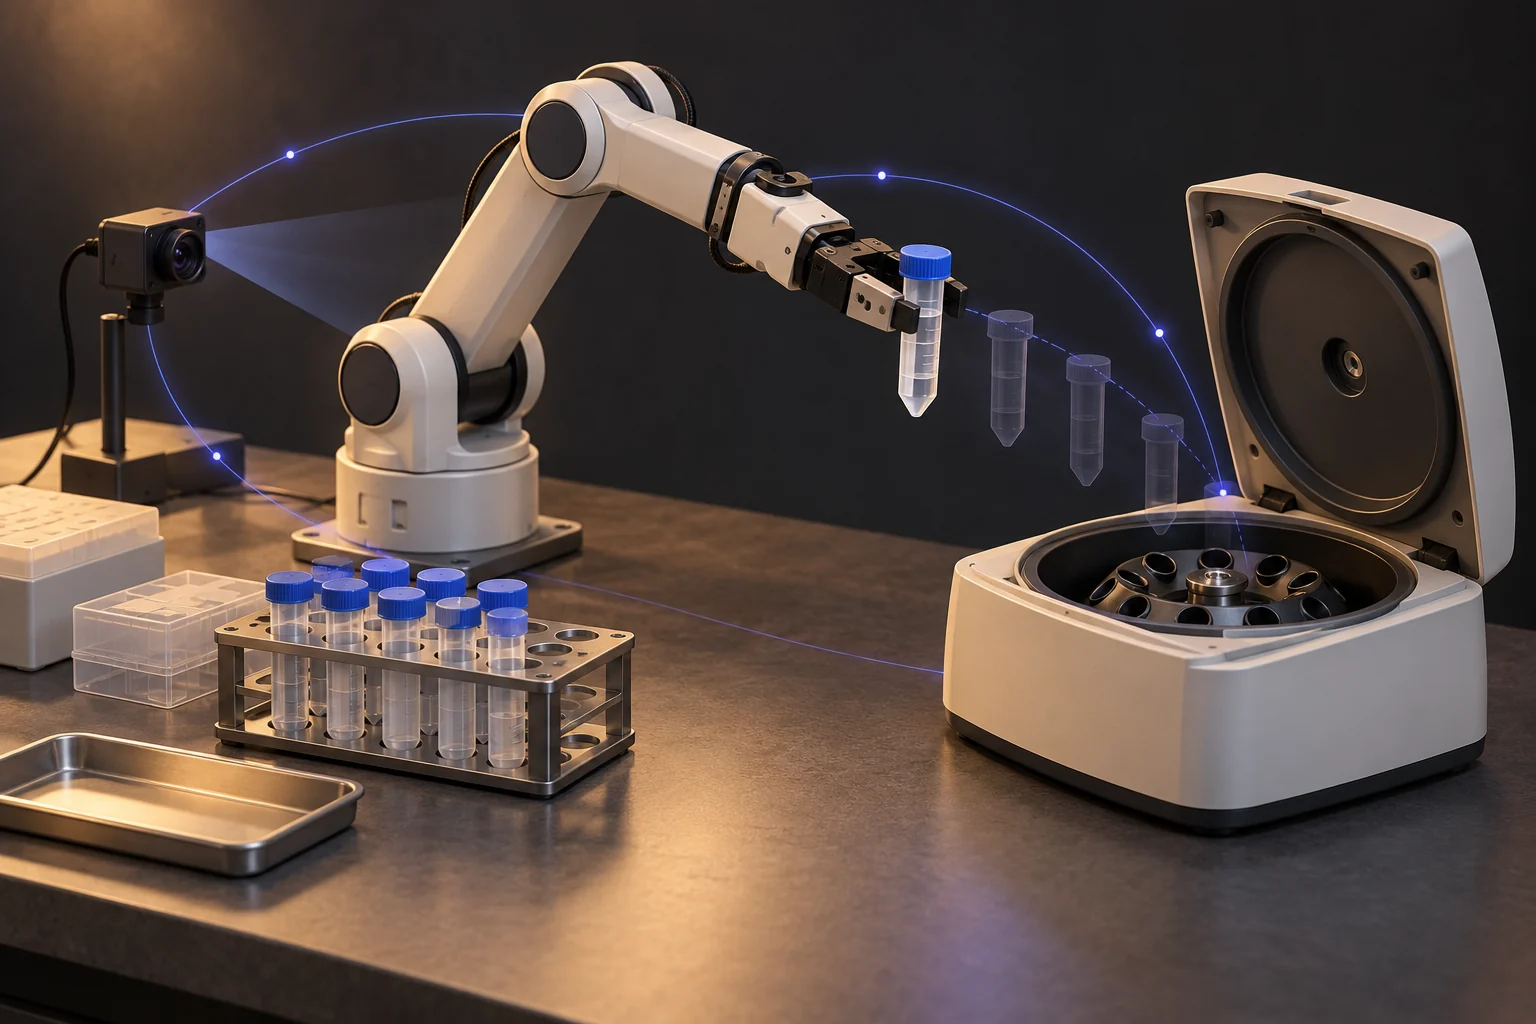
图 1 · 从“看见实验室”到“在实验室里做事”。AI 概念插图。
设备清单、实时读数、一个能旋转查看的三维实验室。
第一次看到 Lab World 的界面,很容易想到实验室管理系统,或者数字孪生大屏。毕竟,这些软件也会显示设备、数据和三维场景。
但我们想做的事情,还要再往前走一步:
你给 AI 一个目标,让它根据现场情况安排操作,通过机器人和设备去完成,再检查结果、处理变化。
这就是我们所说的 Physical AI,也就是物理人工智能。它关心的是:AI 怎样在物理世界里把事情做成。
先用一件具体的事来理解。
同一间实验室,三种不同的工作
假设实验台上有一批样品,需要放进离心机处理。
信息管理系统可以记录:有哪些样品,离心机放在哪里,谁预约了它,实验结果存在哪个文件里。它帮助我们把信息管清楚。
数字孪生可以让现实中的设备有一个对应的数字版本,接收设备数据,帮助人观察、分析,有的还能模拟接下来可能发生什么。三维大屏只是它的一种展示方式。
Physical AI进一步关心操作:这批样品该怎么处理?设备现在能不能用?机器人要先拿哪支试管?操作没有成功,下一步怎么办?
图 2 · 三种常见的工作重点。它们可以出现在同一套软件里。图解可点击放大。
这里没有一条绝对的分界线。信息管理系统也能下发指令,数字孪生也能参与预测和控制。
我们真正要分清的是:拥有设备数据和三维画面,还不足以说明 AI 已经有了完成物理任务的能力。 还要看它怎样利用这些信息去行动,以及行动之后是否真的取得了结果。
从“显示一个温度”,到“根据温度做事”
大屏上显示“温度偏高”,人看见之后去处理,这是一个很有用的监控功能。
如果希望 AI 接手一部分工作,它还需要知道:哪台设备温度偏高?这会影响正在做的任务吗?现在该继续等待、调整操作,还是暂停并请人处理?采取措施之后,温度有没有恢复?
同样,三维画面里的一支试管到了目标位置,也不代表真实试管已经放好了。它可能根本没有被夹住,也可能在途中滑落。
因此,一次操作要走完这样一个过程:
图 3 · 不只发出命令,还要检查事情有没有做成。
这里的“根据结果再做调整”,通常叫作反馈。自动化早就有反馈,也能完成许多固定流程。Physical AI 希望进一步提高的是:当物体位置、设备安排或任务要求发生变化时,系统仍能理解情况,作出合适的调整。
能适应多少变化,需要实际测试。给系统接上一个大模型,或者让它能调用设备接口,都只是开始。
它和具身智能有什么区别
“具身智能”里的“身”,可以先理解为身体。
AI 有了机械臂、轮子或腿,就要学会通过这个身体与环境打交道。摄像头装在哪里,夹爪是什么形状,手臂能伸多远,都会影响它能做什么、该怎样做。
教机械臂把一支试管拿稳,就是一个典型的具身智能问题。 这里最关心的是机器人如何利用自己的身体完成动作。这个身体可以是真实的,也可以是仿真里的。
把视线拉远一点:机械臂拿起试管之后,还要与样品架、离心机和其他设备配合,把整项任务完成。这就很适合从 Physical AI 的角度来理解。
图 4 · 两种看问题的角度,有很大的重叠。这里用例子帮助理解,不是在划定严格的学科边界。
具身智能是实现 Physical AI 的一条重要路径。 同一台在真实环境中工作的智能机器人,往往会同时涉及这两个概念。
Physical AI 也可以通过一组固定设备工作。例如,AI 根据温室的环境和植物情况,安排通风、浇水,再观察效果。传感器、阀门和通风窗分散在不同地方,并不需要一个人形机器人。
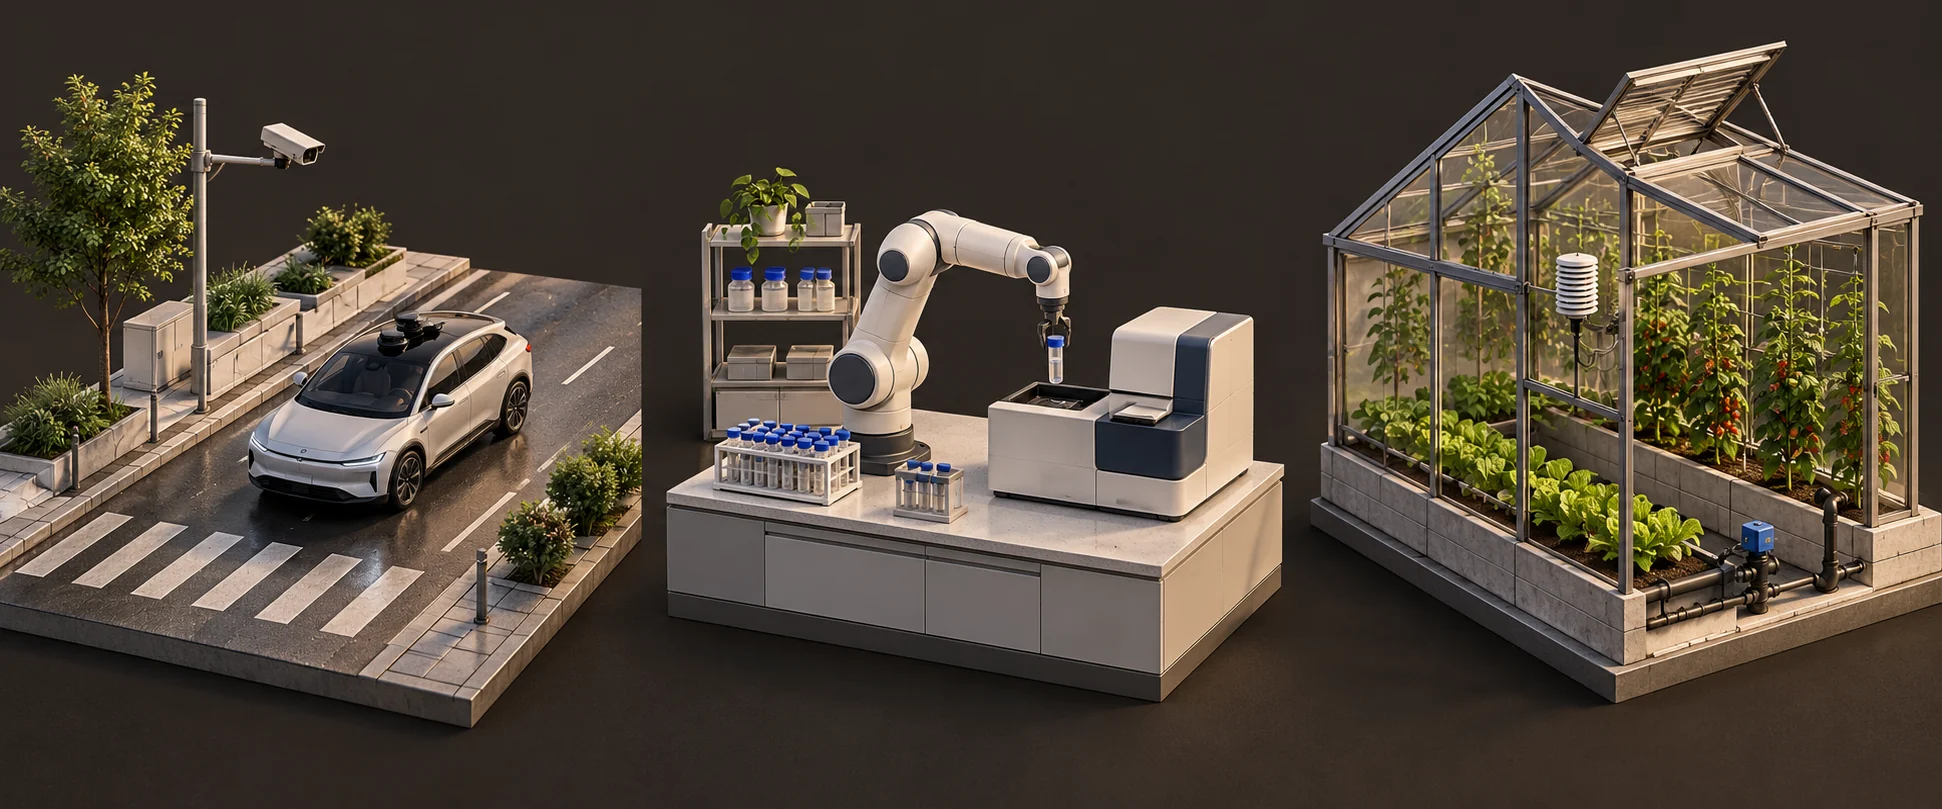
图 5 · AI 可以通过一台机器人行动,也可以通过多台设备配合行动。AI 概念插图。
那么,Lab World 到底在做什么
我们选择先从实验室出发,为 AI 搭一个能够观察、操作和练习的环境。
在这里,AI 需要看懂有哪些设备、当前是什么状态;能够发出设备支持的操作;操作之后,能知道成功还是失败;失败了,还能回看当时发生了什么。
图 6 · 我们正在搭建的路线:让 AI 有地方练习,也有依据判断自己做得怎样。
这样再看界面上的功能,就容易理解它们为什么存在:
- 素材和场景库,是为了准备不同的实验环境。
- 三维视图和实时读数,是为了让人看清现场,检查 AI 在做什么。
- 设备操作接口,是为了让 AI 能实际尝试操作。
- 运行记录和评估,是为了找到失败原因,比较改进前后的效果。
它们共同服务于一个目标:让 AI 逐渐学会把实验任务做好。
项目现在交付的是本地实验工作台,主要在仿真环境中连接这些能力。仿真让我们可以反复布置实验、尝试操作、分析失败;但仿真里的成功,仍然需要在真实设备上验证。稳定抓取、可靠搬管,以及真实实验室的长期自主运行,都还有工作要做。
所以,理解这个项目最直接的方法,是看一项具体任务:AI 有没有看懂现场,操作有没有执行,样品有没有真的放好,遇到变化后能不能继续处理。
一间实验室显示在屏幕上,是人看见了它。
AI 能在其中完成任务,再根据结果调整下一步,才是我们朝着 Physical AI 前进的方向。
参考与延伸阅读
- 《物理人工智能导论》第 1 章,尤其是 §1.2 的概念边界和 §1.5 的应用讨论。
- Burger 等,A mobile robotic chemist,Nature,2020。
- Degrave 等,Magnetic control of tokamak plasmas through deep reinforcement learning,Nature,2022。
- Lab World 当前验收边界。